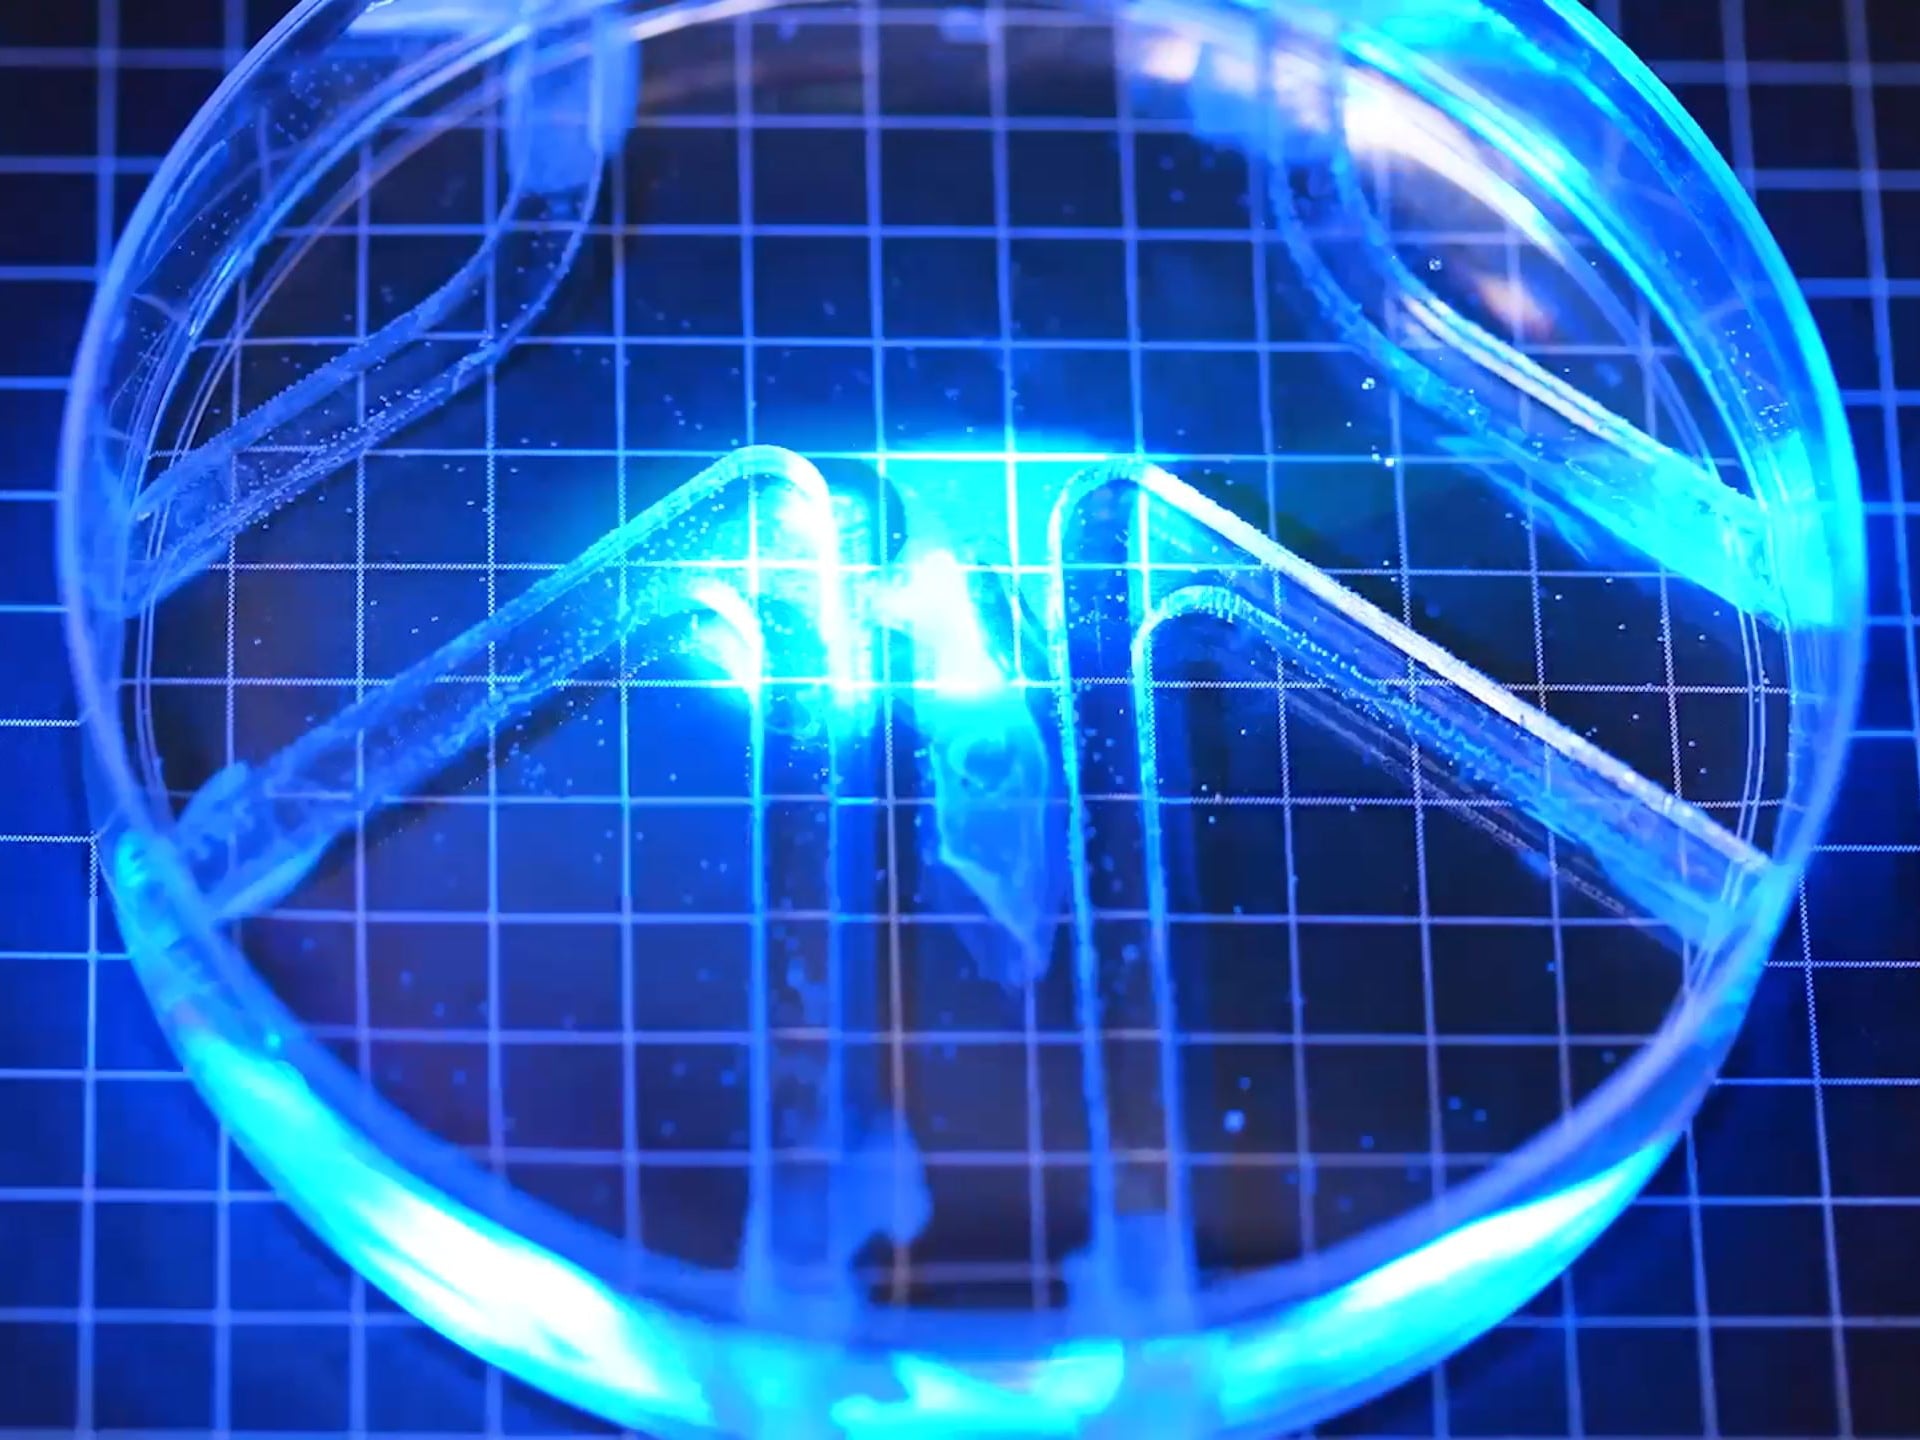
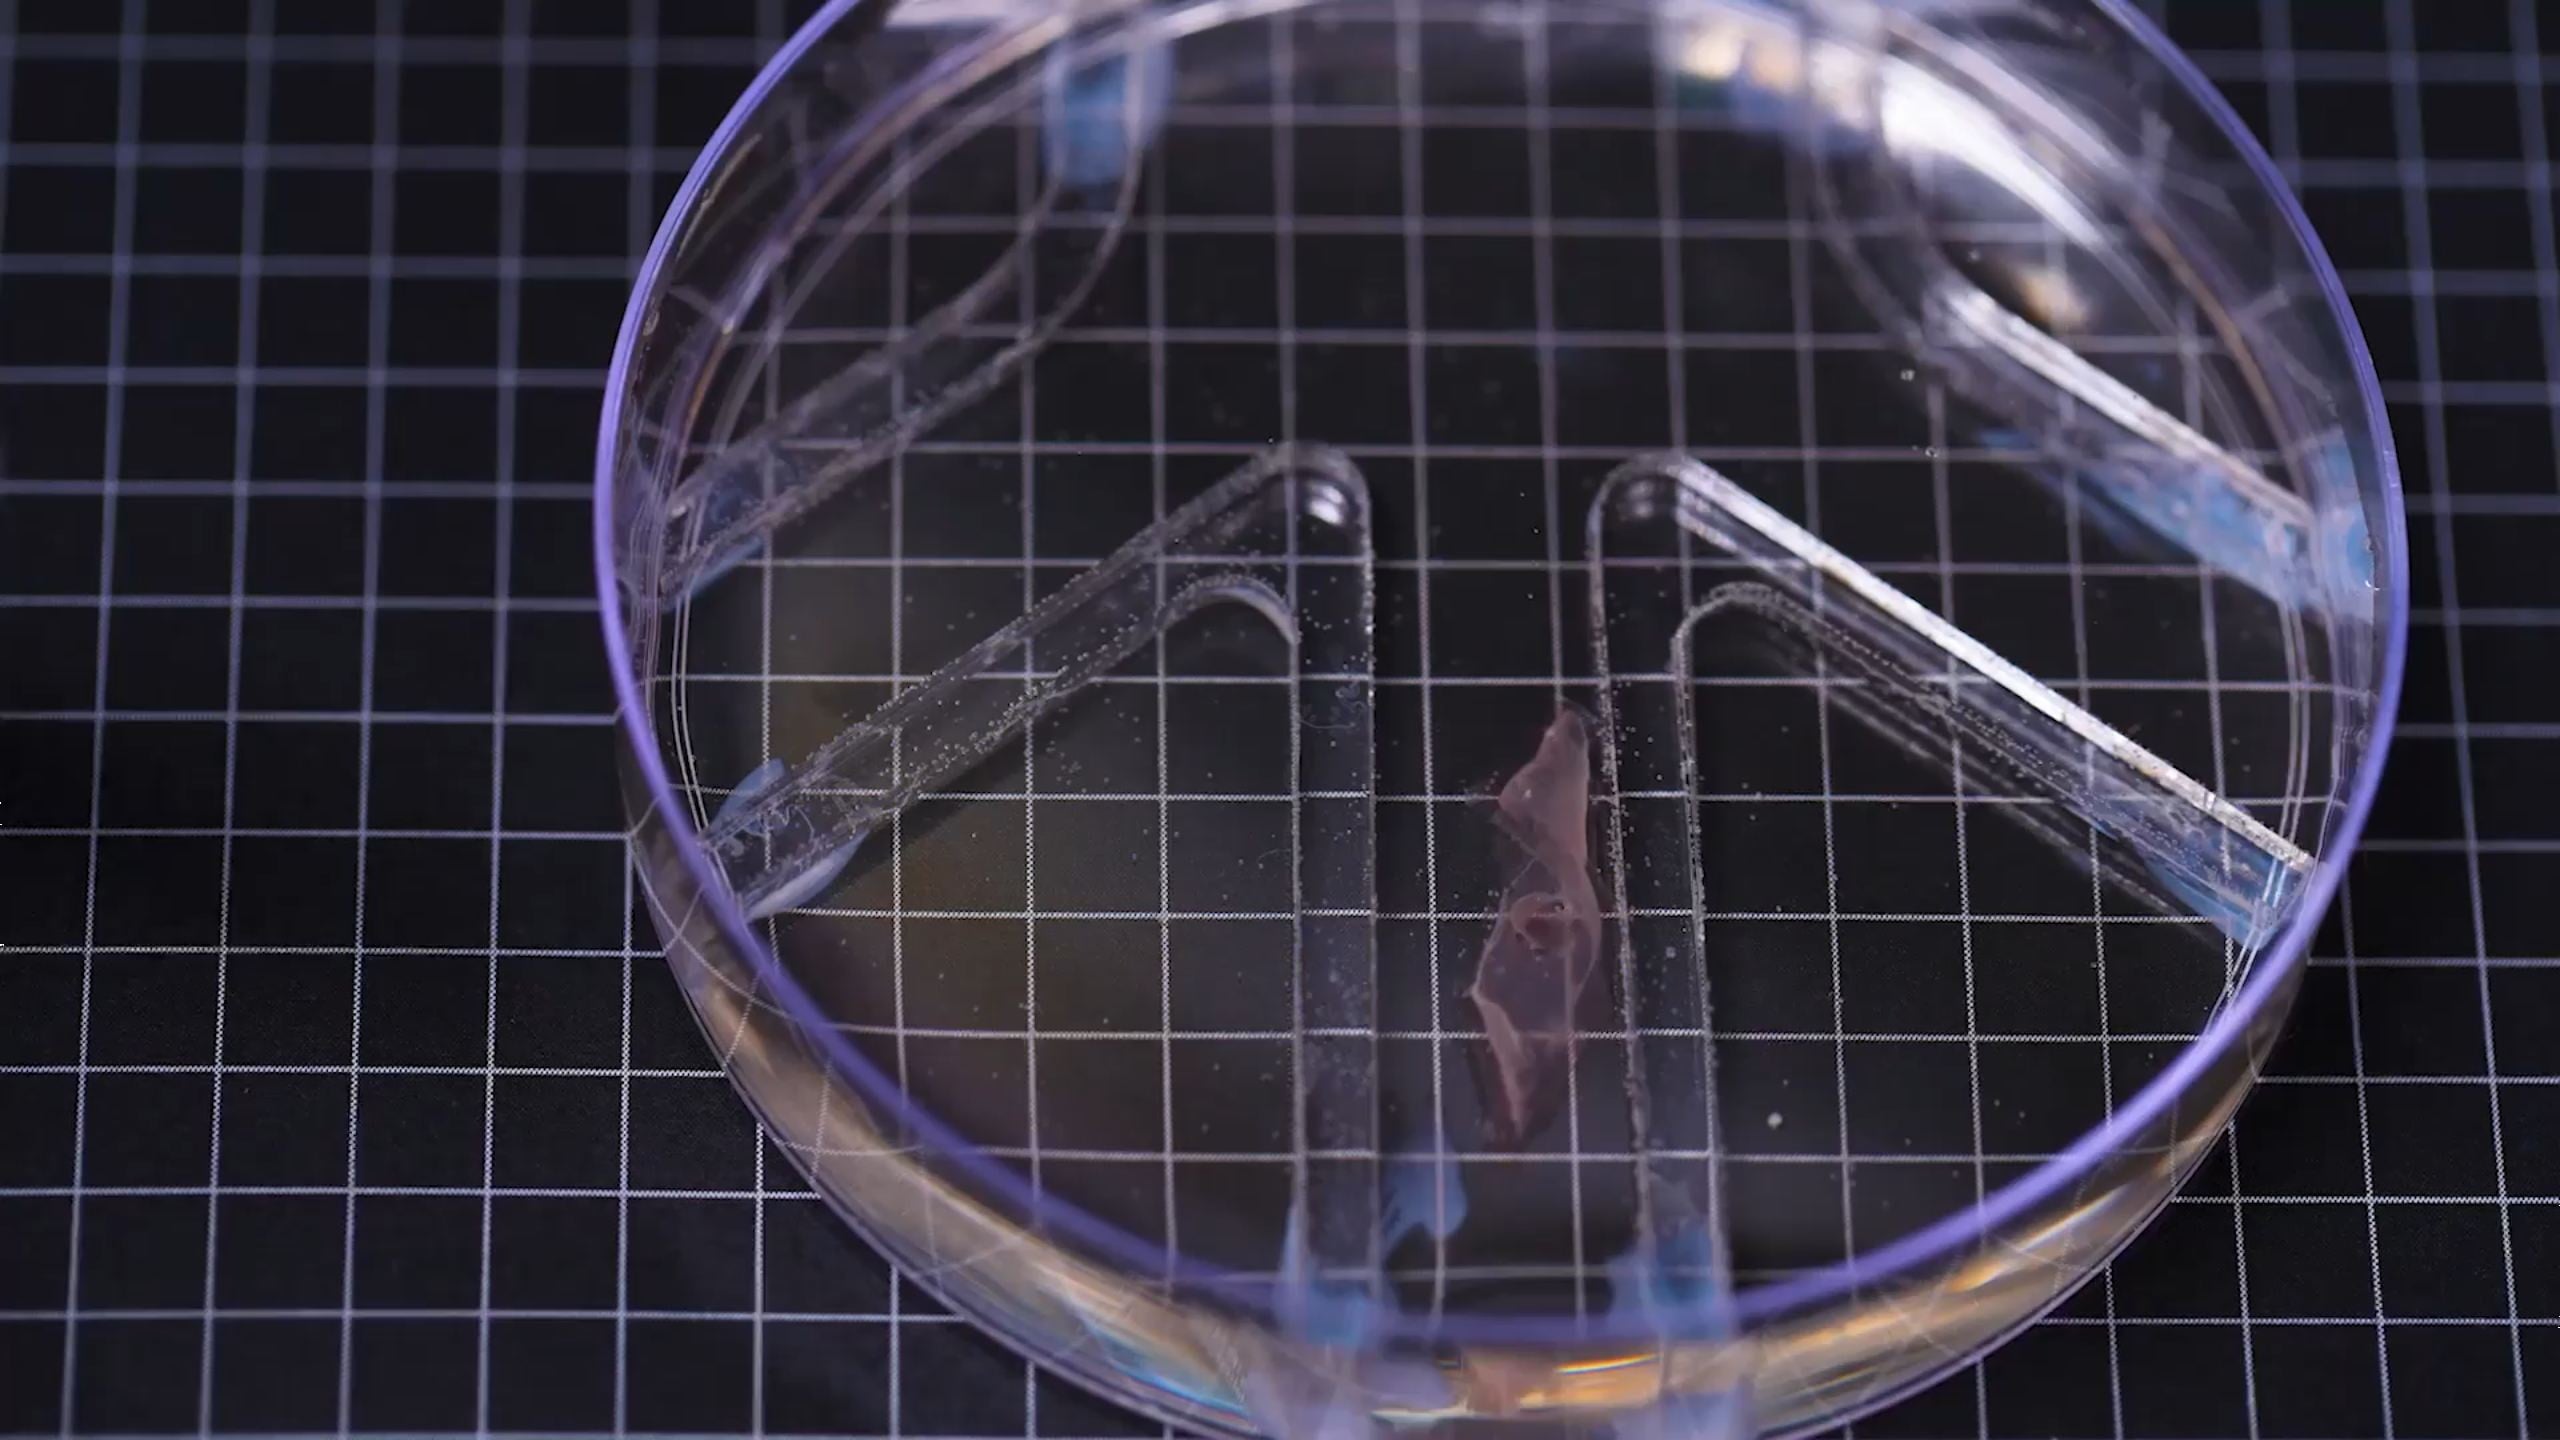
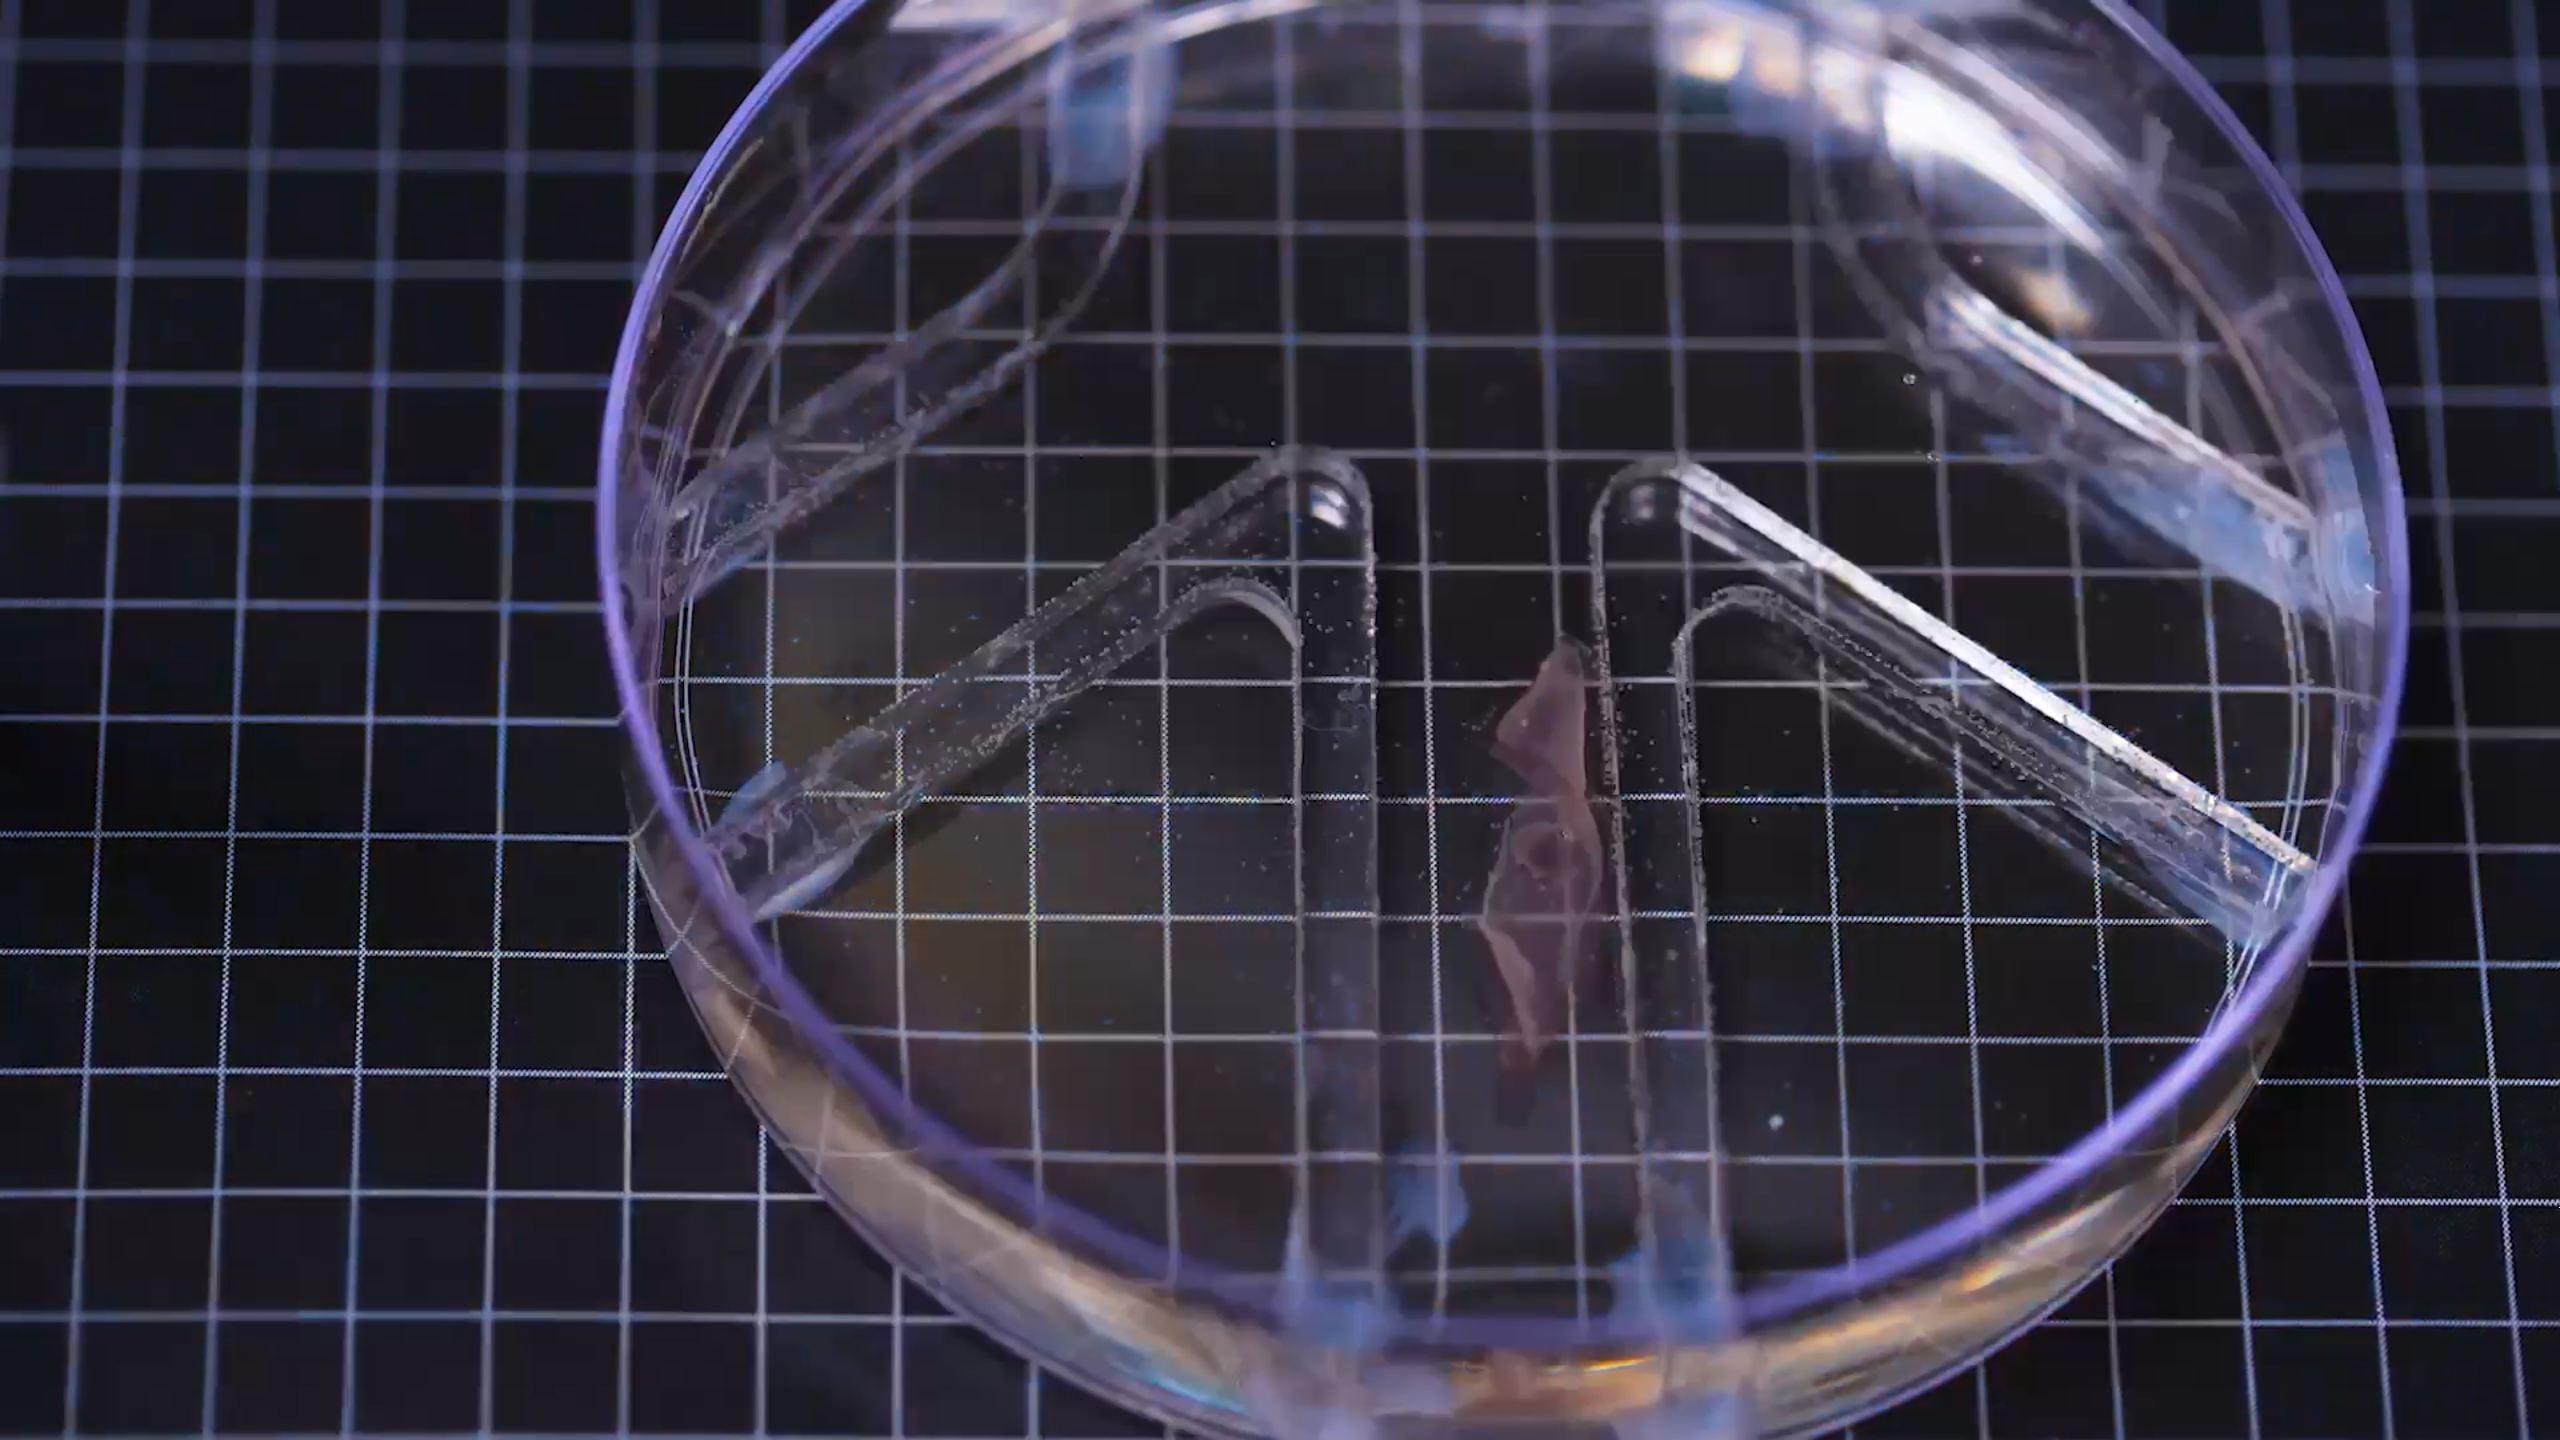
Биогибридный робот толщиной с лист бумаги с мышечными клетками проплывает через водный лабиринт
Предыдущие биогибридные роботы, приводимые в движение мышечными клетками, как правило, представляли собой относительно крупные трёхмерные конструкции, для создания которых требовались миллионы клеток. Новый Aquabot использует иной подход: этот сверхтонкий двумерный робот на мышечной тяге способен двигаться самостоятельно и при этом значительно меньше других моделей. В будущем это может позволить создавать более компактных, эффективных и потенциально менее дорогих биогибридных роботов.
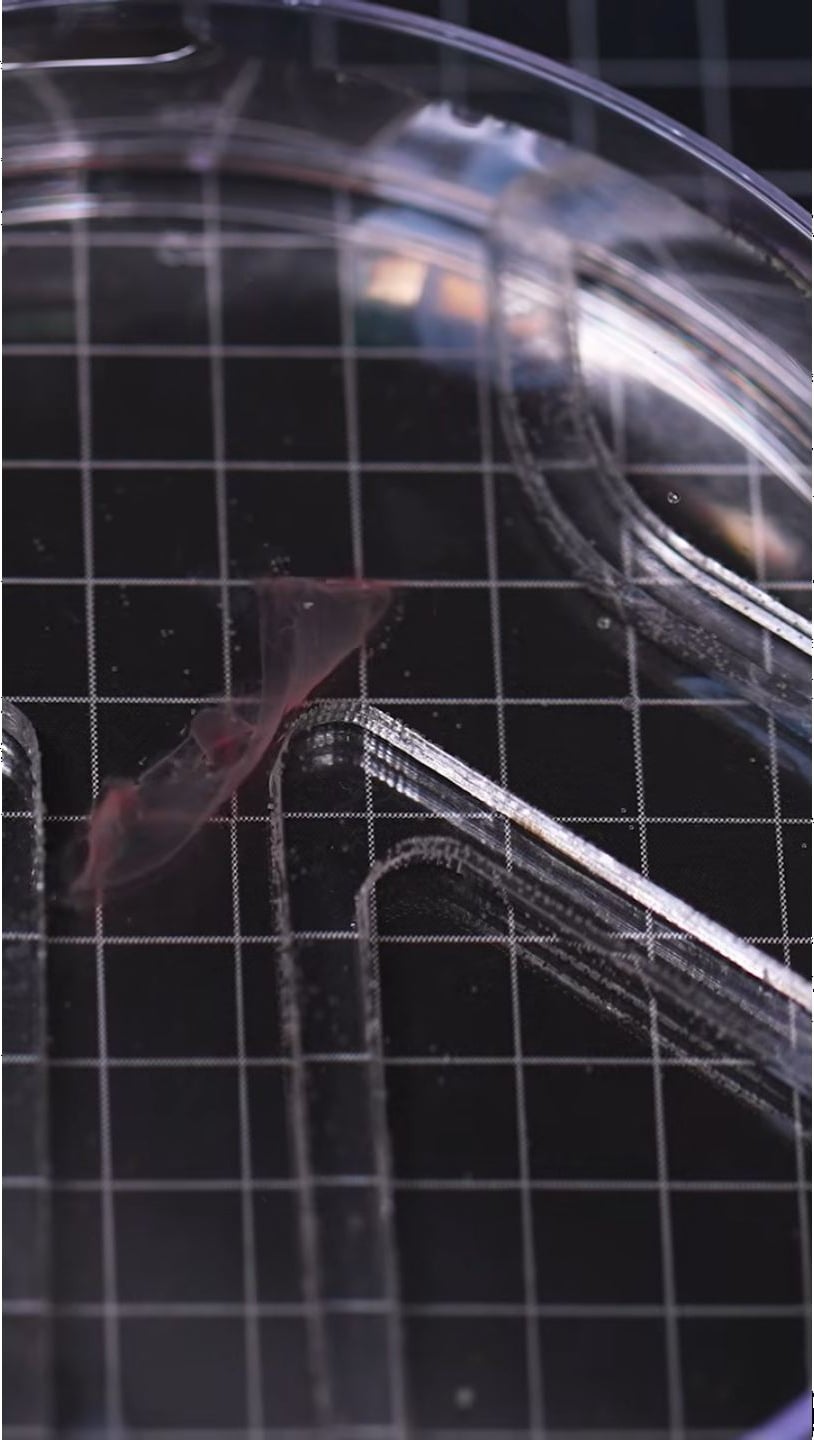
Робот состоит главным образом из тонкого слоя геля, длина и ширина которого примерно равны длине и ширине жевательной резинки. По обоим краям полоски расположены так называемые плавники робота, каждый из которых состоит из ультратонкого слоя с живыми мышечными клетками.
Эти мышечные клетки были генетически модифицированы так, чтобы реагировать на свет. Когда на мышечный слой падает свет, мышцы сокращаются; когда свет выключают, слой снова расслабляется. Избирательно включая и выключая свет и освещая один или другой плавник, можно управлять направлением и скоростью робота.
Таким образом, робот может плыть, сокращая и расслабляя мышцы плавников. Его можно поворачивать или целенаправленно направлять через небольшую полосу препятствий. Однако он всё ещё движется очень медленно: его максимальная скорость составляет четыре длины тела в минуту. Олимпийский пловец может преодолеть около 65 длин тела в минуту, а большая шестижаберная акула исследует океан с такой же скоростью, что и биогибридный робот.
Пока эта технология — главным образом демонстрация принципа. MIT показал, что ультратонкий слой живых мышечных клеток может создавать достаточную силу, чтобы приводить в движение крошечного робота в воде. В будущем эту технологию можно будет использовать для мониторинга окружающей среды в уязвимых водоёмах или даже для исследований внутри человеческого организма.
Источник
 Add as a preferred source on Google